

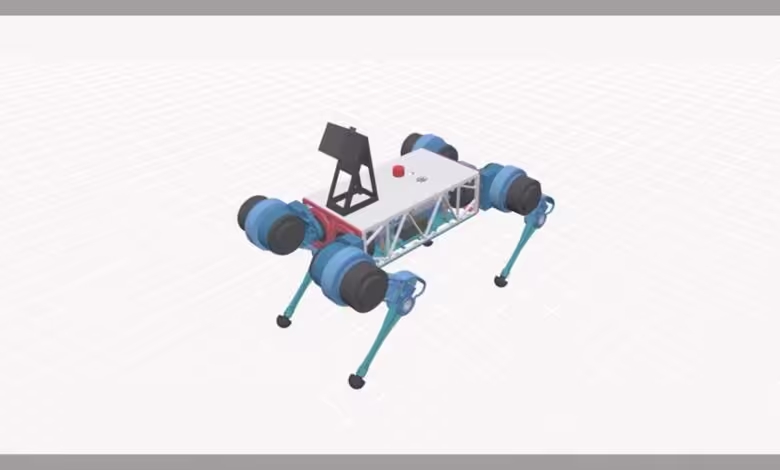
Un développeur a confié à une IA la conception mécanique, électronique et logicielle d’une machine entière. Le résultat impressionne en simulation, mais son passage au monde physique reste la seule épreuve qui compte.
Présenté par le Redditor « SpeedyBrowser45 », MechFaber est le fruit de trois mois de développement. Cette application de bureau permet à Claude Code de concevoir des machines, d’écrire leur firmware et de tester l’ensemble au sein d’une même chaîne de simulation.
Claude Code orchestre plusieurs agents spécialisés
Le démonstrateur est un robot quadrupède réunissant 12 actionneurs et 99 pièces complexes. L’interface présente son architecture d’alimentation et son électronique, avec les rails de tension, la consommation de chaque composant et une nomenclature couvrant la batterie, le microcontrôleur, les moteurs de chaque articulation, les ventilateurs et le capteur LiDAR.
MechFaber génère également le schéma de câblage, les connexions entre rails et le cheminement des conducteurs vers chaque capteur ou actionneur. La puissance totale et l’autonomie estimée sont calculées automatiquement.
Cette chaîne ne repose pas sur un modèle généraliste chargé de tout produire seul. Après avoir constaté des résultats insuffisants avec cette approche, le développeur a réparti les tâches entre plusieurs agents dédiés à la recherche et aux calculs, à la CAO, à l’électronique, au firmware et à la simulation.
Des données techniques puisées à la source
Les agents ne sont pas autorisés à inventer les dimensions. Ils interrogent directement le noyau de CAO, récupèrent les caractéristiques des composants dans leurs fiches techniques et lancent une analyse par éléments finis depuis l’application.
Pour l’électronique, le système a produit un faisceau complet avec des longueurs et sections de câble adaptées. Il a aussi retenu un Raspberry Pi 5 pour traiter les données du LiDAR, associé à un microcontrôleur Teensy chargé de la boucle de commande des moteurs.
Le firmware affronte la physique, pas encore le terrain
Le firmware est exécuté dans la boucle de test tandis qu’un moteur physique reproduit la dynamique du quadrupède. Une surface plane constitue toutefois un scénario peu exigeant par rapport à un environnement extérieur irrégulier.
Le développeur peut demander à l’IA de créer une rampe, une passerelle et différents obstacles, puis relancer le même programme dans chacune de ces scènes. Cette génération rapide d’environnements facilite l’itération, mais elle ne garantit ni la fidélité du modèle physique ni la robustesse du matériel.
Le principal point faible est reconnu par l’auteur lui-même : aucun exemplaire physique n’a encore été construit. Les tolérances d’assemblage, les jeux mécaniques, l’échauffement, les vibrations, les pointes de courant et les perturbations des capteurs restent donc hors de portée de cette démonstration.
MechFaber illustre surtout le potentiel des agents spécialisés pour raccourcir les phases d’avant-projet et maintenir la cohérence entre CAO, électronique et code embarqué. La fabrication d’un prototype déterminera si cette automatisation produit une machine exploitable ou seulement un dossier technique particulièrement convaincant.
Source : Reddit

